Visualizzazione post con etichetta GPSDO. Mostra tutti i post

lunedì 16 maggio 2022

COME CALIBRARE FREQUENZE CON LA PRECISIONE DI UN GPSDO (GPS DISCIPLINED OSCILLATOR ) SENZA AVERLO

Vi insegno un " barbatrucco " per fare cio' che dice il titolo , con l'uso di una semplice chiavetta USB RTL e poco altro .

Cominciamo dal principio usato :

A) I canali della TV Digitale Terrestre hanno la stragrande maggioranza degli impianti che devono funzionare sulla stessa frequenza (SFN) Single Frequency Network 

B) Cio' significa che gli impianti hanno una frequenza dipendente per ogni impianto da dei GPSDO (GPS DISCIPLINED OSCILLATOR ) e quindi estremamente precisi 

C) Per quanto a prima vista i canali assomiglino a del rumore puro , ci sono zone precise in cui il "rumore" e' piu' basso ed al centro troviamo una portante continua con precisione pari a quella del GPSDO . Questa , anzi queste , in quanto piu' di una , sono le cosiddette " frequenze pilota " .

D) In particolare esiste una frequenza pilota al centro esatto del canale ( sara' quella che sfrutteremo per il trucco di una precisa calibrazione ) 

E) Le frequenze dei canali TV le potete ad esempio trovare in questa tabella 

https://www.flapane.com/digitale_terrestre_frequenze.php

(tenere presente che le frequenze TV finiscono ora al canale 48 , piu' in alto c'e' l' LTE ) 

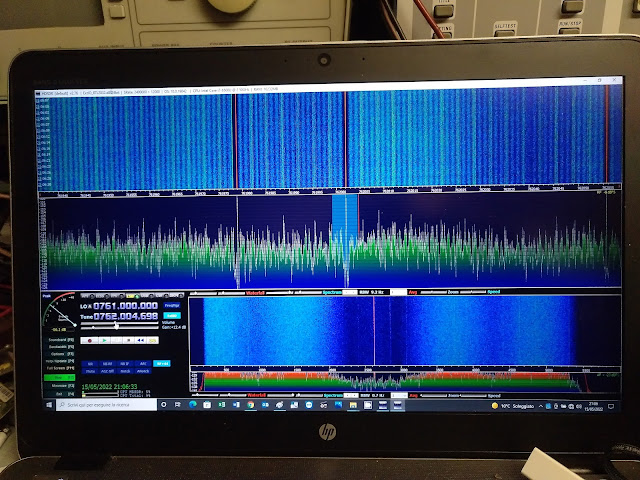
F) L'analisi spettrale tipica a banda stretta di un canale DVBT in gamma UHF , effettuata con l'antenna del mio impianto TV , una chiavetta USB RTL ed il software HDSDR , e' quella della figura seguente .


Alla frequenza centrale ( 762 MHz ) c'e' la portante pilota pulita a +/- 500 Hz ( a sinistra ed a destra , in maniera asimmetrica vediamo altre due frequenze pilota che pero' non ci interessano ) .
Come prima cosa semplicissima , per impratichirci , possiamo andare a giostrare sul comando di compensazione della frequenza della chiavetta ( tasto EXTIO ) per fare quadrare la frequenza sulla scala esattamente a 762 MHz .
Se invece volessimo andare a tarare o confrontare un oscillatore di precisione a 10 MHz , dobbiamo prima costruire meta' del semplice circuito " Comb Generator "che genera una armonica ogni 10 MHz fino ad almeno 1 GHz  


e cercare un canale DVBT che abbia una frequenza centrale multipla di 10 MHz .
sempre dalla tabella dei canali andiamo a cercarne una delle tante ( la prima e' a 490 MHz ) , iniettiamo con un divisore ed attenuatore ( o trasmettendolo con una antenna ....) il segnale del moltiplicatore , fino ad avere una ampiezza circa pari a quella della frequenza pilota .
A questo punto vedremo la somma delle due portanti "sballonzolare" ( fenomeno dei battimenti ) perche' le frequenze sono diverse ( lo sballonzolamento lo si potra' anche notare dell' S.Meter ) .
Se le due frequenze fossero piu' diverse , le vedremo come due portanti spostate sui due spettrogrammi.
In tal caso , tariamo la frequenza della sorgente che dobbiamo tarare fino a fare sovrapporre questa a quella del trasmettitore DVBT , fino ad ottenere lo " sballonzolamento " e ridurlo poi al minimo possibile .
Teniamo presente che uno sballonzolamento di una volta al secondo corrisponde ad una differenza di frequenza di 10E-9 e cioe' una parte su un miliardo ( 1bps ) .

In conclusione :

A) Se dobbiamo tarare la frequenza della chiavetta USB RTL ( o altro SDR che arrivi fino a tali frequenze ) , tariamo usando qualsiasi canale in modo da fare corrispondere la frequenza della portante pilota con quella nominale precisa (tenere presente che le frequenze TV finiscono ora al canale 48 , piu' in alto c'e' l' LTE ) . 

B) Se dobbiamo tarare un oscillatore di precisione a 10 MHz : 

Dalla tabella, scegliamo uno dei canali ricevibili in banda UHF con multipli di 10 MHz .
Verifichiamo prima di aggiungere la frequenza moltiplicata da confrontare che la portante pilota abbia AMPIEZZA stabile . Se cio' non e' , vuol dire che state ricevendo lo stesso canale da piu' siti diversi e quindi state gia' vedendo dall' inizio un battimento tra i due impianti , che non volete .....
Se e' cosi' , nella parte superiore dello spettrogramma di HDSDR vedrete delle onde periodiche come di un mare nero ( nell' esempio della foto queste onde non ci sono , quindi si riceve il segnale principalmente da un solo impianto ).
Trovate il canale giusto "con mare calmo" , se non ci riuscite , dotatevi dell' antenna piu' direttiva che potete e ruotatela , o trovate una zona particolare fintanto che la frequenza pilota rimane stabile ed ... il mare e' calmo ....
A questo punto , buona calibrazione di frequenza a livello di un GPSDO , ma senza neanche averlo comprato ,  perche' sfruttate quello della emittente che trasmette sul canale TV .
Attenzione che per ragioni varie non tutti gli impianti sono con il GPSDO . Ve ne accorgete facendo confronti .Quelli senza GPSDO sono fuori di centinaia di Hz , quindi ve ne accorgete facilmente .

Buon divertimento . 


domenica 27 novembre 2016

Oscillatori Disciplinati da GPS (GPSDO) - Miti e realta' - Tutto quello che avreste voluto sapere , ma non avete mai osato chiedere ....3a puntata

Faccio seguito alla pubblicazione delle due precedenti puntate ai collegamenti :

https://air-radiorama.blogspot.it/2016/11/oscillatori-disciplinati-da-gps-gpsdo.html

http://air-radiorama.blogspot.it/2016/11/oscillatori-disciplinati-da-gps-gpsdo_23.html

per continuare il discorso .

Dopo il grafico che riporto nuovamente che descrive l'andamento della fase di due GPSDO , di cui uno ben disciplinato (in rosso ) ed uno non ben disciplinato (in blu )


Ci eravamo lasciati con la seguente domanda :


Ci si potrebbe domandare , ma come si fa a dire che l'instabilita' della curva rossa non e' dovuta all' instabilita' dell' oscillatore al Rubidio ?

La risposta e' verificando che la differenza di fase tra due oscillatori al Rubidio non presenti le stesse instabilita' .

Cosa che e' stata in effetti verificata ed e' visibile nel grafico seguente :


Si puo' notare che la fase varia linearmente .

Ricordando che la frequenza di un segnale periodico e' la velocita' con cui varia la fase , cio' vuol dire che tra i due oscillatori al rubidio c'e' una piccole differenza di frequenza che puo' anche essere corretta calibrandoli con un po' di pazienza in modo che la fase rimanga il piu' possibile costante e quindi ottenere un diagramma orizzontale .

Ma la cosa importante e' notare come la traccia sia molto netta e con pendenza decisemente costante .

Il che vuol dire che il jitter ( instabilita' a breve termine ) di fase degli oscillatori al Rubidio e' trascurabile rispetto al jitter misurato su un GPSDO .
Quindi il jitter visibile nella prima figura e' da imputarsi ai limiti intrinseci dei GPSDO che correggono la frequenza di oscillatori al quarzo anche doppiamente termostatati .
Ci sono quindi dei limiti alla precisione .

Come abbiamo gia' detto e' perche' se si corregge ( disciplina ) qualcosa , la correzione non potra' mai essere effettuata perfettamente .

In questo caso per due principali motivi :

1) I limiti di tempo tra una correzione e l'altra in cui l'oscillatore imperfetto da correggere deriva in frequenza dopo l'ultima correzione 
2) Il fatto che il clock ( 1PPS) derivato dalla ricezione GPS ha un suo jitter intrinseco . Il suo valore medio tende a zero su lungo termine , ma il clock non e' stabile a tempi brevi .

Cerchiamo di chiarire con un esempio "maccheronico " .

Supponiamo di avere una persona che abbia bevuto qualche bicchiere di troppo e che quindi camminando in un corridoio tenda a barcollare a destra ed a sinistra .

E' chiaro che, tanto piu' il corridoio e' ampio , tanto piu' la persona avra' possibilita' di barcollare invece di andare dritta .
Ma se riduciamo la larghezza del corridoio ,in modo che la persona ci passi appena , non potra' piu' barcollare .
Pero' c'e' un problema .
Per uno strano effetto , il pavimento del corridoio e' stabile , ma le mura del corridoio vibrano continuamente , per cui di fatto la persona , se stretta tra le pareti , vibra assieme ad esse .

Credo che sia spontanea l'analogia tra : 

Persona - Oscillatore da disciplinare
Stato di ubriachezza della persona - Instabilita' dell' Oscillatore da disciplinare
Larghezza del corridoio - Tempo di correzione dell' Oscillatore da disciplinare
Vibrazione delle pareti - Jitter ( instabilita' a breve termine ) del clock del GPS ( 1PPS) 

Ne consegue che tanto piu' la persona e' ubriaca , tanto piu' conviene intrappolarla tra le pareti , accettando che poi vibri assieme alle pareti e viceversa .
Tanto meno la persona e' ubriaca , tanto piu' conviene correggerla solo ogni tanto per riportarla in "carreggiata" .
In tutti e due i casi si avra' pero' sempre un errore di percorso , con oscillazioni a breve medio o lungo termine , a seconda dei criteri adottati .

Chi opera corretti algoritmi per disciplinare gli oscillatori opera con tali criteri .
Non e' banale sia adottare i corretti algoritmi , sia misurare correttamente i risultati per ottimizzarli .
Cio' spiega le notevoli differenze tra gli oggetti misurati e comunque i limiti invalicabili a certi costi .

La domanda che sorge' spontanea e' sicuramente ora : 

Per misurare una stabilita' di frequenza e' meglio usare un oscillatore libero al rubidio od un GPSDO a quarzo ?

La risposta e' insita nei due grafici della pubblicazione , tenendo conto che la misura in rosso della prima figura e' relativa al migliore GPSDO tra quelli misurati .

La risposta e' la seguente :

Con tempi di misura brevi o medi ( diciamo fino ad un giorno od una settimana , a seconda della bonta' di calibrazione dell'oscillatore al Rubidio ) l'oscillatore al Rubidio e' decisamente migliore .

Cerco di esemplificare .

L'oscillatore al Rubidio calibrato e' come una persona che vogliamo fare arrivare in un certo posto indicandogli una volta sola la direzione da prendere per arrivare in un punto ad una certa distanza .
La persona ha un tasso alcolemico quasi uguale a zero , per cui una volta indicatagli  la direzione tramite una bussola precisissima che abbiamo per determinare al giusta direzione , cammina molto bene seguendo una linea quasi perfettamente retta .
Non ha pero' punti di riferimento con cui guidarsi per correggere l'errore nel tempo .
L'errore che commettera' arrivando vicino alla destinazione sara' tanto maggiore quanto maggiore sara' il tempo che impieghera' per arrivare ( e quindi la distanza ) .
Seguira' quindi un percorso che si definisce di tipo "balistico" .

L'oscillatore al Quarzo disciplinato da GPS e' come una persona che vogliamo fare arrivare in un certo posto .Ha un tasso alcolemico abbastanza elevato , per cui procede barcollando ed a volte perdendo la direzione .Pero' ogni tanto , nel posto di arrivo si accende un faro . La persona lo vede e corregge la direzione per poi deviare nuovamente abbastanza facilmente fino alla successiva accensione del faro che gli consente di correggere la rotta .
Alla fine arriva sempre alla meta , qualche che sia la distanza od il tempo ,continuando ad avere lo stesso errore perche' anche arrivato alla meta continua a barcollare .....

Nella prossima puntata vedremo i risultati pratici di quanto esemplificato a parole  e che comunque gia' ben si vede nei due grafici di questa pubblicazione .

Continua ....

mercoledì 23 novembre 2016

Oscillatori Disciplinati da GPS (GPSDO) - Miti e realta' - Tutto quello che avreste voluto sapere , ma non avete mai osato chiedere ....2a puntata

Faccio seguito alla pubblicazione al collegamento :

https://air-radiorama.blogspot.it/2016/11/oscillatori-disciplinati-da-gps-gpsdo.html

per proseguire il discorso a puntate .

Dobbiamo ora focalizzarci un attimo sul tipo di misura effettuato e sul perché.

Le misura effettuate sono state misure di FASE , anzi misure di DIFFERENZA DI FASE .
Tipicamente tra un riferimento di frequenza con caratteristiche migliori di quelle che si vogliono misurare nel dispositivo GPSDO , ma in seguito vedremo , non solo .

Perche' misurare differenze di fase invece di misurare differenze di frequenza .

Una delle migliori ragioni sta proprio nella definizione di frequenza .

La frequenza e' misurata in cicli/s cioe' in Hertz .

Per un segnale periodico ,un ciclo corrisponde ad una rotazione di fase di 360 gradi .


Immagine derivata dal collegamento :
https://it.wikipedia.org/wiki/Moto_armonico

La frequenza e' in altre parole le velocita' con cui varia la fase .

Misurare la fase e' quindi un indicatore piu' preciso sulla frequenze rispetto al misurare le frequenza stessa .

Non a caso gli "agganci di frequenza " si effettuano tramite dei comparatori di fase , che messi in controreazione creano un anello e quindi un circuito PLL ( Phase Locked Loop ).

Per capire meglio , poniamoci una serie di domande .

Cosa usiamo come frequenza di riferimento per le misure di fase ?

Un oscillatore al Rubidio che ha caratteristiche almeno un ordine di grandezza superiori al migliore oscillatore al quarzo doppiamente termostatato .

Se due oscillatori hanno la stessa frequenza , quale sara' la loro fase relativa ?

Costante : sara' sempre uguale nel tempo .
In caso contrario la non costanza e quindi la velocita' di variazione di fase nel tempo esprimera' una variazione di frequenza relativa .

Cosa usare come comparatore di fase .

La parte comparatore di fase di un normale circuito 4046 ( quella relativo al comparatore che usa una porta OR Esclusiva  perche' l'altro comparatore di fase e' un comparatore di fase e di frequenza che consente l'aggancio solo con differenza di fase pari a zero , ma non la misura ), seguita da un circuito integratore od anche da un semplice passa basso RC , va bene per escursioni di fase tra 0 e 180 gradi ,ed e'stato sperimentato con successo .


Avendo un comparatore di fase con escursione maggiore ( 3600° a 10 MHz ) nell' Oscillatore al Rubidio della Rhode Schwartz che ho usato come riferimento , le misure riportate sono state eseguite con tale comparatore che ha anche un altro vantaggio ( monotonicita' della risposta )  su cui sorvolo per non complicare il discorso .


Vediamo ora due misure di due diversi oscillatori GPSDO sovrapposte :


In orizzontale abbiamo una scala in secondi .
Considerando che in un giorno ci sono 60x60x24 = 86400 secondi , si vede come il grafico si estende per una durata di circa 3 giorni .
In verticale una scala in Volt . A 0V corrispondono zero gradi , a 2.5V corrispondono 3600° ( dieci cicli ) .
Si nota che tutti e due i grafici hanno una pendenza media simile .
Questo e' dovuto alla non perfetta calibrazione dell' Oscillatore al Rubidio .
Con successivi aggiustamenti del nonio dello stesso si sarebbe potuto calibrarlo fino ad avere una pendenza pari a zero .
Non l'ho fatto semplicemente perche' e' possibile farlo postelaborando i dati e comunque non volevo che la forma delle misure successive cambiasse ( inoltre solo per queste due misure preliminari , sono stati necessari 6 giorni di misura .... )

Qui impariamo una prima cosa estremamente importante :

Un buon oscillatore GPSDO consente comunque la CALIBRAZIONE  di frequenza di un oscillatore al Rubidio , per esempio rendendo orizzontale la curva rossa con osservazioni ed aggiustamenti successivi .

La domanda nasce spontanea : perche' non usare il GPSDO come campione primario ?

Premesso che risulta ovvio che il GPSDO con la curva rossa e' "ben disciplinato" , mentre quello con la curva in blu e' " piuttosto indisciplinato ", la risposta e' nell'instabilita' della curva rossa che presenta comunque delle oscillazioni a medio termine .

CI si potrebbe domandare , ma come si fa a dire che l'instabilita' della curva rossa non e' dovuta all' instabilita' dell' oscillatore al Rubidio ?

La risposta e' verificando che la differenza di fase tra due oscillatori al Rubidio non presenti le stesse instabilita' .
Cosa che e' stata in effetti verificata .

Continua .....


domenica 20 novembre 2016

Oscillatori Disciplinati da GPS (GPSDO) - Miti e realta' - Tutto quello che avreste voluto sapere , ma non avete mai osato chiedere ....


Vorrei fornire una versione dell' argomento , vissuta in anni di esperimenti e misure , senza peli sulla lingua .
Trattandosi di materia un po' di frontiera per l'appassionato anche con una certa esperienza , vorrei cercare di sfatare alcuni miti e dire quale e' il reale stato di cio' che ci si puo' aspettare e cio' che non si puo' aspettare , cercando di rendere il piu' possibile i concetti chiari con esempi e paragoni accessibili .
Per definire il funzionamento degli oscillatori servono una miriade di caratteristiche .
Le principali sono la precisione e la stabilita' nel tempo rispetto a tutto cio' che li circonda , in particolare rispetto alla temperatura ed al passare del tempo .
Tralasciando gli oscillatori "liberi" possiamo partire dai ben noti oscillatori al quarzo per arrivare fino ai MASER ( LASER a Microonde ) .
Ci sono anche ulteriori categorie , ma direi che basta ....
Tra una categoria ci sono tipicamente ed indicativamente miglioramenti di un ordine di grandezza ed anche ovviamente di prezzo , come da tabella :

XO ( Xtal Oscillator ) : 1-10 Eu
TCXO ( Temperature Compensated Xtal Oscillator ) :10-100 Eu
OCXO ( Oven Compensated Xtal Oscillator  ) con Oven ( forno ) singolo o doppio : 100-1000 Eu
Rubidium oscillator : 10.000 Eu
Cesium oscillator : 50.000 Eu
Hydrogen MASER   : 200.000 Eu

Ora un ricevitore GPS ( Global Positioning System ) che cosa ci azzecca con la questione ?

Sui satelliti GPS ci sono dei riferimenti di frequenza e di tempo di altra precisione controllati e corretti da terra che consentono come tutti sanno un preciso posizionamento a terra .
La precisione degli oscillatori deve essere estremamente elevata perche' la triangolazione avviene alla velocita' della luce .

E' facile calcolare che un'incertezza di 1uS ( un milionesimo di secondo ) provoca un errore di posizionamento di 300m .
La velocita' della luce e' di circa 300.000 km/s e cioe' 300.000.000 m/s e cioe' di 300 m ogni uS .

Visto che la incertezza del posizionamento GPS e' dell' ordine dei metri nel caso civile e delle decine dei centimetri nel caso militare e' facile fare le proporzioni di quanto dovranno essere accurati gli oscillatori di bordo dei satelliti .

Riportare tali precisioni a terra per sfruttarle non e' cosa facile .

Frequenza e tempo sulla terra rispetto al satellite in orbita ,che non e' fermo rispetto all'osservatore perche' i satelliti non sono in orbita geostazionaria ( sarebbero troppo distanti ) , variano in funzione di tre variabili :

1) L'effetto doppler che varia a seconda che il satellite sia in avvicinamento od in allontanamento rispetto all'osservatore
2) L'effetto relativistico previsto dalla teoria della Relativita' Generale per un oggetto soggetto ad un campo gravitazionale diverso rispetto all'osservatore
3) L'effetto relativistico previsto dalla teoria della Relativita' Speciale per un oggetto in moto accelerato rispetto all'osservatore

In piu' i satelliti ricevibili entrano ed escono di continuo dalla visibilita' del ricevitore dell'osservatore.

I satelliti trasmettono tutti alla stessa frequenza ( 1575 MHz nel caso della frequenza Civile ) con sistema Spread Spectrum .
Il ricevitore puo' estrarre il segnale di ogni satellite perche' ognuno di essi ha una diversa chiave di trasmissione che rende in segnale singolo estraibile dal " guazzabuglio " che si crea sulla frequenza di ricezione .

In ultima analisi il ricevitore e' in grado di ricostruire meglio che puo' un segnale di clock ( orologio).
Il tutto con degli algoritmi complicatissimi che tengono conto di tutto quanto sopra  ed in base alla propria posizione stimata e mediata , perche' ogni satellite trasmette gli almanacchi delle proprie orbite.

Questo segnale avra' una frequenza ed un tempo MEDIAMENTE molto preciso .

IL TERMINE "MEDIAMENTE" E' UNO DEI PRIMI "AVVISI DI AI NAVIGANTI" SU CUI SI GIOCA TUTTA LA POSSIBILITA' DEL GIOCO DI CUI STIAMO PARLANDO .

IL SECONDO "AVVISO AI NAVIGANTI" E' IL TERMINE " OSCILLATORE DISCIPLINATO " .
BEN DIVERSO DA "OSCILLATORE AGGANCIATO (IN FASE)" , COME NEI PLL ( PHASE LOCKED LOOP ) .

Alla fine di tutta la marea di operazioni che il ricevitore GPS svolge , dal punto di vista metrologico , ci fornisce un impulso chiamato 1PPS ( 1 Pulse Per Second ) .
Questo segnale contiene in se stesso sia un informazione di tempo ( in quanto il fronte di salita dell' impulso e' sincrono con l'ora universale )  sia di frequenza in quanto la sua durata tra un fronte di salita ed un'altro e' di un secondo .
Tutto quanto sopra ovviamente nei limiti degli errori e delle incertezze del sistema .

Per capire meglio , esemplifichiamo supponendo che il ricevitore GPS non abbia errori ne di tempo , ne di frequenza .
In tal caso il segnale di clock 1PPS sara' assolutamente preciso sia in tempo che in frequenza . Vediamo cosa potremmo fare per DISCIPLINARE (e capiremo perche' non possiamo agganciare in fase) un oscillatore al quarzo gia' piuttosto preciso , ma di cui vogliamo migliorare la stabilita' .
Questo oscillatore sara' controllabile in tensione e cioe' un VCXO  ( Voltage Controlled Xtal Oscillator ) e supporremo che sia da 10 MHz e cioe' 10.000.000 Hz .

Possiamo usare il segnale 1PPS ( che e' poi un impulso ogni secondo ) per aprire e chiudere il "gate"
( cancello ) di un contatore di frequenza collegato al nostro oscillatore che vogliamo cercare di DISCIPLINARE .

Ognuno di noi sa che , che l'oscillatore da disciplinare non ha nessuna correlazione col tempo , ma solo con la propria frequenza
Questo perche' e' stato acceso in un istante qualsiasi .
Quindi anche se avesse una frequenza perfetta di 10.000.000 Hz, il nostro contatore , leggera' statisticamente tre possibili dati :

  9.999.999 Hz
10.000.000 Hz
10.000.001 Hz

Chiunque abbia avuto un frequenzimetro conosce bene la cosa come incertezza dell' ultima cifra (digit).
E' un processo fisico che non si puo' evitare per le ragioni di cui sopra .

Quello che si puo' fare per migliorare la precisione della lettura di frequenza, e' aumentare il tempo di conteggio .
Se per esempio il conteggio viene fatto su 10 PPS ( 10 secondi ) invece che su 1 PPS,'incertezza di conteggio migliorera' di un fattore pari a 10 e sara' non piu' di +/- 1 Hz su 10.000.000 Hz ( una parte su dieci milioni e cioe' 0,1 ppm ) , ma di 0,1 Hz su 10.000.000 Hz e cioe' una parte su cento milioni : 0,01 ppm , cioe' 10 parti per miliardo e cioe' 10 ppb cioe' , in notazione logaritmica 10*10E-9  oppure 10E-8.

La prima domanda ora e' :

COSA POSSIAMO FARCI CON QUESTI CONTEGGI ?

la risposta e' :

POSSO CERCARE DI CORREGGERE E QUINDI "DISCIPLINARE" IL MIO OSCILLATORE .

Se leggero' un conteggio di impulsi minore di 10.000.000  correggero'  l'oscillatore facendolo aumentare di frequenza .
Se leggero' un conteggio di impulsi maggiore di 10.000.000  correggero'  l'oscillatore facendolo diminuire di  frequenza .

La seconda domanda e' :

Per raggiungere precisioni e stabilita' alte a piacere , posso aumentare a piacere il tempo in cui conteggio gli impulsi , prima di effettuare la correzione ?

la risposta e' :

NO PERCHE' SE NEL TEMPO IN CUI EFFETTUO IL CONTEGGIO IL MIO OSCILLATORE NON E' SUFFICIENTEMENTE STABILE L'OSCILLATORE MI SFUGGIRA' PRIMA CHE ABBIA IL TEMPO DI CORREGGERLO !


Le dirette conseguenze di questi ragionamenti portano naturalmente nel mondo della realta' stabilendo precisi limiti su cio' che si puo' fare o non si puo' fare con questi sistemi .

Cercando di sintetizzare in parole povere , questi sistemi operano su due basi contrastanti .
Da un lato e' premiante conteggiare su tempi lunghi , ma questo comporta che l'oscillatore da disciplinare abbia gia' una buona stabilita' a lungo termine .

In altre parole la correzione o " disciplina"  consiste nel correggere la deriva in frequenza a medio - lungo termine . Impossibile correggere la deriva a breve termine in quanto non c'e' il tempo .
Un po' come se ogni tanto si effettuasse a mano una ricalibrazione dell' oscillatore a mano , solo che qui il sistema opera in maniera automatica .

Se si pensa che questi sistemi siano sistemi agganciati agli oscillatori di bordo dei satelliti GPS  in frequenza ed in fase , si cade in errore .

Per ben che vada avremmo dei sistemi in cui la FREQUENZA MEDIATA  a MEDIO TERMINE HA UNA PRECISIONE DI TUTTO RISPETTO .

SULLA FASE , COME VEDREMO IN SEGUITO CONFERMATO  DAGLI ESEMPI NON CI SONO GARANZIE .

PER BEN CHE VADA , QUESTI SISTEMI SONO ASSIMILABILI A DEGLI FLL ( Frequency Locked Loop ) CIOE' SISTEMI CHE "CERCANO" DI DIMINUIRE LA DIFFERENZA DI FREQUENZA TRA UNA FREQUENZA DI RIFERIMENTO E LA FREQUENZA DI UN OSCILLATORE LOCALE

Si aggiunga anche che , per via degli N fattori gia' elencati e non solo , il segnale 1PPS ( ed anche altri clock che possono essere disponibili all'interno di un ricevitore GPS ) soffrono di un jitter (fluttuazione) non trascurabile , anche se per fortuna con valore medio tendente a zero, siamo in presenza di sistemi ben diversi da sistemi ideali .
Cio' non toglie moltissimi possano rappresentare un bel passo in avanti .

Togliamoci solo l'idea di avere dei sistemi ideali .

Tutto cio' apparira' comunque sicuramente piu' chiaro dopo avere descritto il tipo di misura che si va ad effettuare ( misura di fase relativa nel tempo , dalla quale si ricavano indirettamente le varie stabilita' in frequenza ) e soprattutto dopo avere visto gli esempi dei grafici dei diversi comportamenti di N sistemi GPSDO .

E' immaginabile che ognuno si comportera' in maniera diversa a secondo dei criteri di progetto ed algoritmi di correzione .

Continua ......